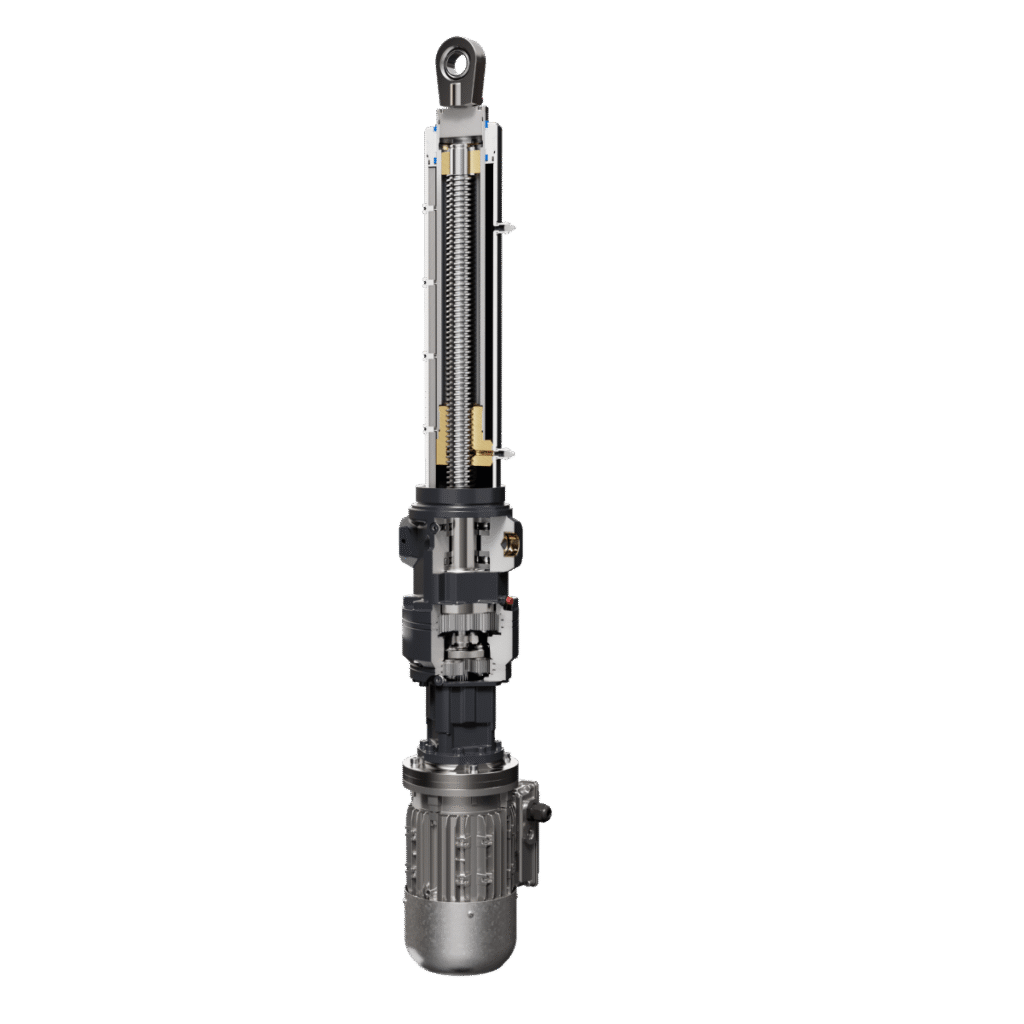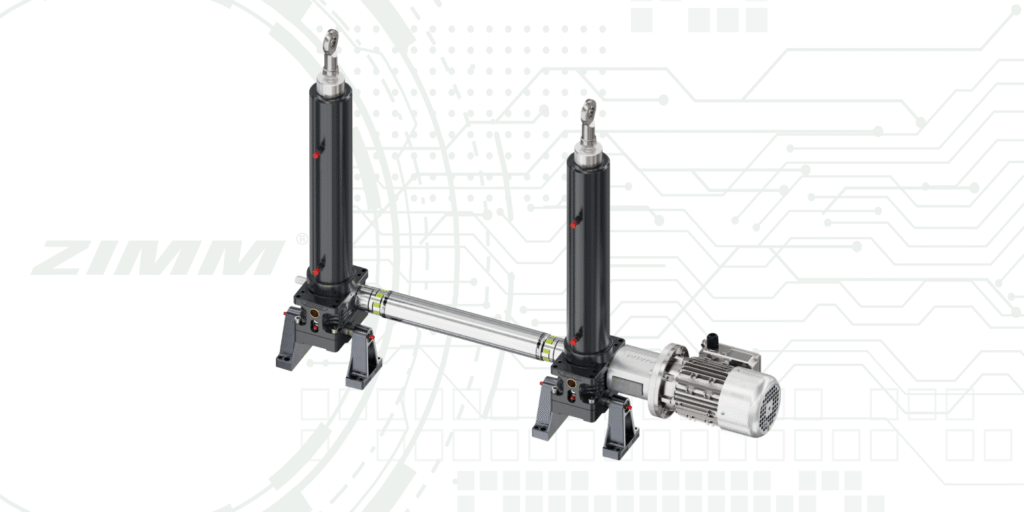
Elektromechanischer Linearantrieb mit koaxialer Antriebsanordnung und drei Antriebsvarianten.
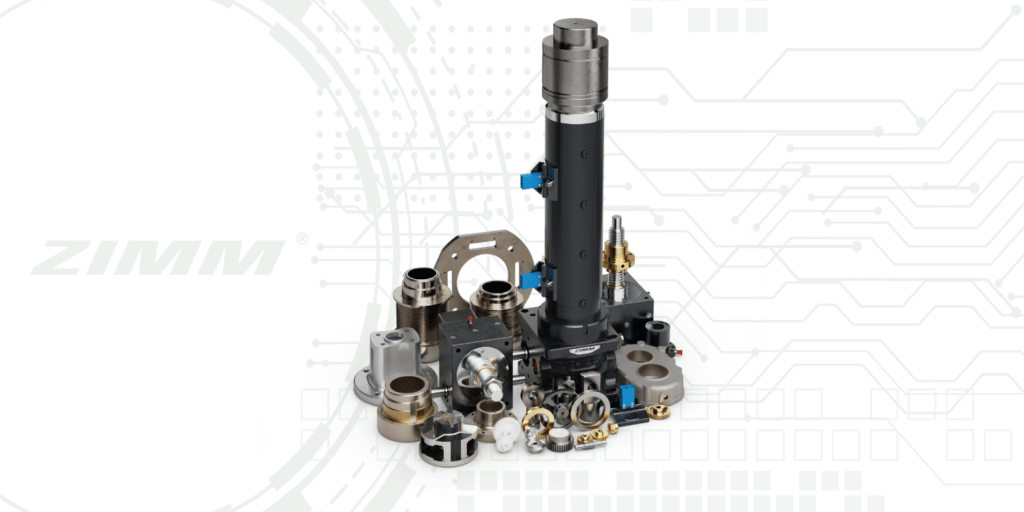
Der ZIMM ZA-I Inline-Aktuator dient zum Verriegeln, Positionieren und Verstellen. Beim Inline-Prinzip liegen Aktuator, Antriebseinheit und Motor auf einer gemeinsamen Achse. Anders als beim ZA Industrie-Aktuator mit rechtwinklig angeordnetem Antrieb steht keine Antriebseinheit seitlich von der Hubachse ab.
Aus welchen Baugruppen besteht der ZA-I?
- Aktuator: Erzeugt die lineare Hubbewegung. Als Gewindetrieb stehen Trapezgewindespindeln (Tr) oder Kugelgewindetriebe (KGT) zur Verfügung. Die Spindel befindet sich im Gehäuse.
- Antriebseinheit: : Überträgt die Drehbewegung auf die Spindel. Verfügbar in drei verschiedenen Varianten. Als Direktantrieb (DA) mit der Übersetzung 1:1, als einstufiges Planetengetriebe (P1) mit der Übersetzung 6:1 und als zweistufiges Planetengetriebe (P2) mit der Übersetzung 36:1.
- Motor oder Getriebemotor: Wird an die Antriebseinheit angebunden; IEC-Flanschmotoren sind Standard, weitere Motorkonzepte können über passende Anbindungen realisiert werden.
Welche Ausführungen sind verfügbar?
Die ZA-I-Serie umfasst vier Baugrößen mit 25, 50, 100 und 200 kN. Für alle vier Baugrößen sind die Antriebsvarianten DA, P1 und P2 vorgesehen. Je nach Baugröße stehen unterschiedliche Trapezgewindespindeln und Kugelgewindetriebe zur Verfügung. Die maximale Eintriebsdrehzahl beträgt 3000 min⁻¹.
Was bedeutet das für den Einbau?
Die koaxiale Bauform benötigt keinen rechtwinklig abstehenden Antrieb, beansprucht jedoch Einbauraum entlang der Hubachse. Für die Integration sind die Abmessungen von Aktuator, Antriebseinheit, Motor, Hub und Anbauteilen gemeinsam zu berücksichtigen.