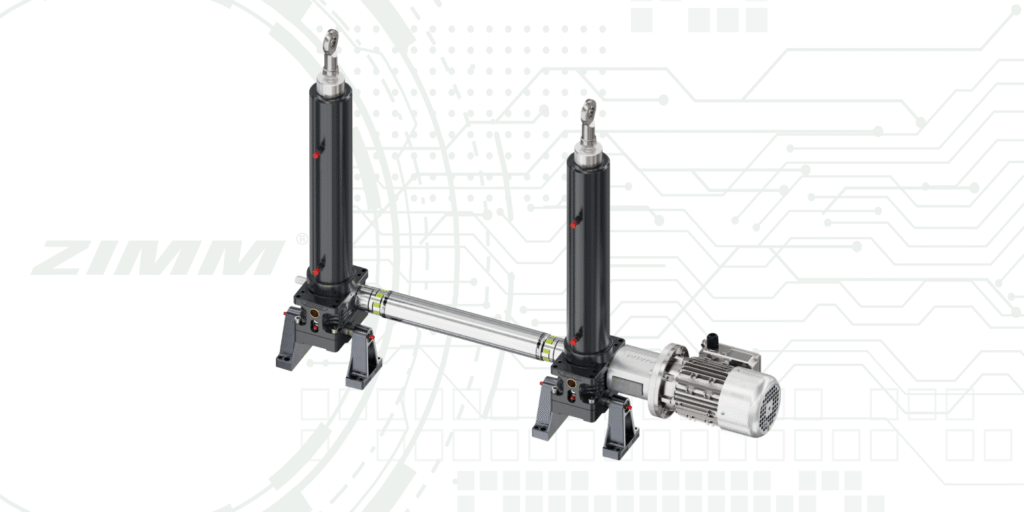
Für den ZIMM ZA-I Inline-Aktuator gibt es drei Antriebsvarianten. DA ist ein Direktantrieb ohne integrierte Getriebeuntersetzung. P1 ist ein einstufiges Planetengetriebe mit der Übersetzung 6:1, P2 ein zweistufiges Planetengetriebe mit der Gesamtübersetzung 36:1. Alle drei Varianten sind in den Baugrößen 25, 50, 100 und 200 kN vorgesehen.
Technischer Vergleich von DA, P1 und P2
Das Beispiel für den Hub pro Antriebswellenumdrehung bezieht sich ausschließlich auf den ZA-I-50 mit Kugelgewindetrieb KGT 40×20.
| Kriterium | DA | P1 | P2 |
| Ausführung | Direktantrieb | Planetengetriebe, einstufig | Planetengetriebe, zweistufig |
| Übersetzung | 1:1 | 6:1 | 36:1 |
| Hub je Antriebswellenumdrehung (KGT 40×20) | 20,00 mm | 3,33 mm | 0,56 mm |
| Wirkungsgrad Antriebseinheit (ohne Spindel) | 1,00 | 0,98 | 0,95 |
| Motoranbindung | Standardkupplung KUZ | Klemmnabenkupplung KUZ-KK | Klemmnabenkupplung KUZ-KK |
Kann beim ZA-I mit Direktantrieb DA ein externer Getriebemotor eingesetzt werden?
Ja. Der Direktantrieb DA ist die Antriebseinheit des ZA-I ohne integrierte Untersetzung (Übersetzung 1:1, Wirkungsgrad 1,00). Die Spindel wird über die Standardkupplung KUZ direkt angetrieben – ob von einem IEC-Normmotor oder von einem Getriebemotor, entscheidet die Anwendung. Ein externer Getriebemotor übernimmt dann die Untersetzung, die bei den Varianten P1 und P2 im Aktuator integriert ist. Das ist sinnvoll, wenn ein bestimmtes Motorkonzept gefordert ist – etwa Servo-Technik – oder wenn eine Untersetzung außerhalb von 6:1 und 36:1 benötigt wird.
Für die Auslegung gelten dieselben Regeln wie bei P1 und P2: Übersetzung und Wirkungsgrad des externen Getriebes gehen in die Berechnung des Antriebsmoments ein, bei Kugelgewindetrieb bleibt eine Motorbremse zwingend, und die Baulänge der Antriebseinheit ergibt sich aus Getriebemotor plus Kupplung. Andere Getriebemotoren lassen sich über das Maßbild Direktantrieb (Flanschbild, Kupplungsgrößen KUZ-45 bis KUZ-90A) projektbezogen anbinden.